
迈入物理 AI 时代,激光雷达行业正告别 “线数内卷”—— 自动驾驶与具身智能的下一站,已转向对高质量、高置信度真值数据的极度渴望。6D 全彩激光雷达作为下一代超级传感器应运而生。
今年 4 月,禾赛发布全球首个 6D 全彩激光雷达芯片平台「毕加索」,将高精度三维空间信息与高质量 RGB 色彩信息在芯片级实现原生像素级对齐,输出天然一致、无需猜测的真值数据。它不仅终结了智驾系统在传感器冲突面前的决策犹豫,更以原生 RGB-D 高质量数据,成为物理 AI 时代的核心数据基础设施。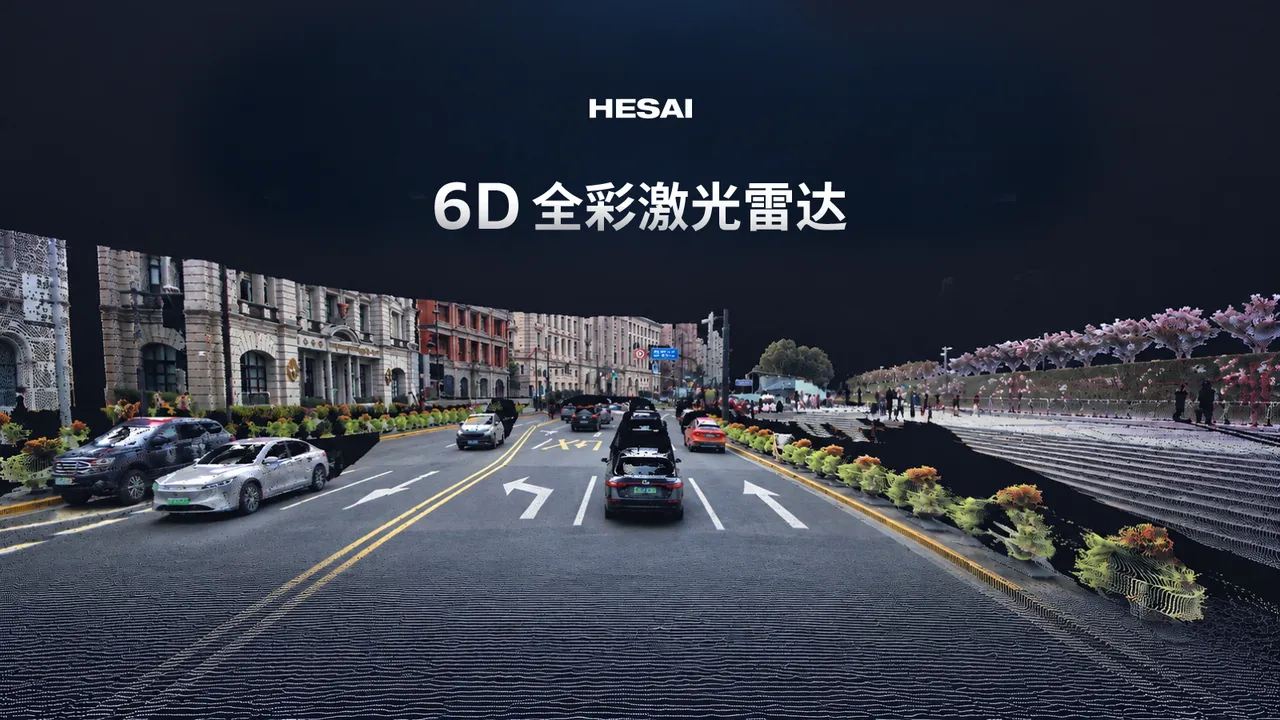
减少融合误差与信息冲突,让智驾决策更可靠
在自动驾驶方案中,摄像头和激光雷达都充当物理 AI “眼睛” 的角色。摄像头负责颜色与类别识别,激光雷达负责距离与位置测量,两套独立数据需要经过融合再传输给物理 AI 的 “大脑”。当两种传感器对同一目标的理解出现偏差时,就会增加融合难度,影响目标定位与决策的一致性。也有研究指出,Lidar 与 Camera 融合依赖准确的时间同步和空间标定,同步偏差、目标运动、传输延迟等因素都可能造成数据映射误差。
不同于传统系统级与光路级融合技术仍需要进行时空同步、标定与后续融合,禾赛 6D 全彩激光雷达将融合进一步推进到芯片级,将 RGB 与深度信息融合于同一数据源,每一个像素都同时包含了颜色、位置和距离信息,减少跨传感器信息冲突,为物理 AI 提供更加统一、稳定的感知数据 —— 面对红绿灯,无需等待摄像头与激光雷达的融合结果,能够直接判断红绿灯状态;面对雨雾天气,颜色信息可辅助更高效的噪点滤除;面对道路中央被风吹起的白色塑料袋,视觉与空间信息无需在不同传感器之间反复校验;面对远处仅占十几个像素的路锥、儿童自行车或宠物,也能通过像素级对齐,让颜色与距离精准对应,减少因图像与点云偏移带来的空间定位误差。
从 “融合两套数据” 到 “获取一份统一数据”,6D 激光雷达为智驾系统提供最高置信度的感知输入,减少跨传感器信息冲突,让智能驾驶更安全。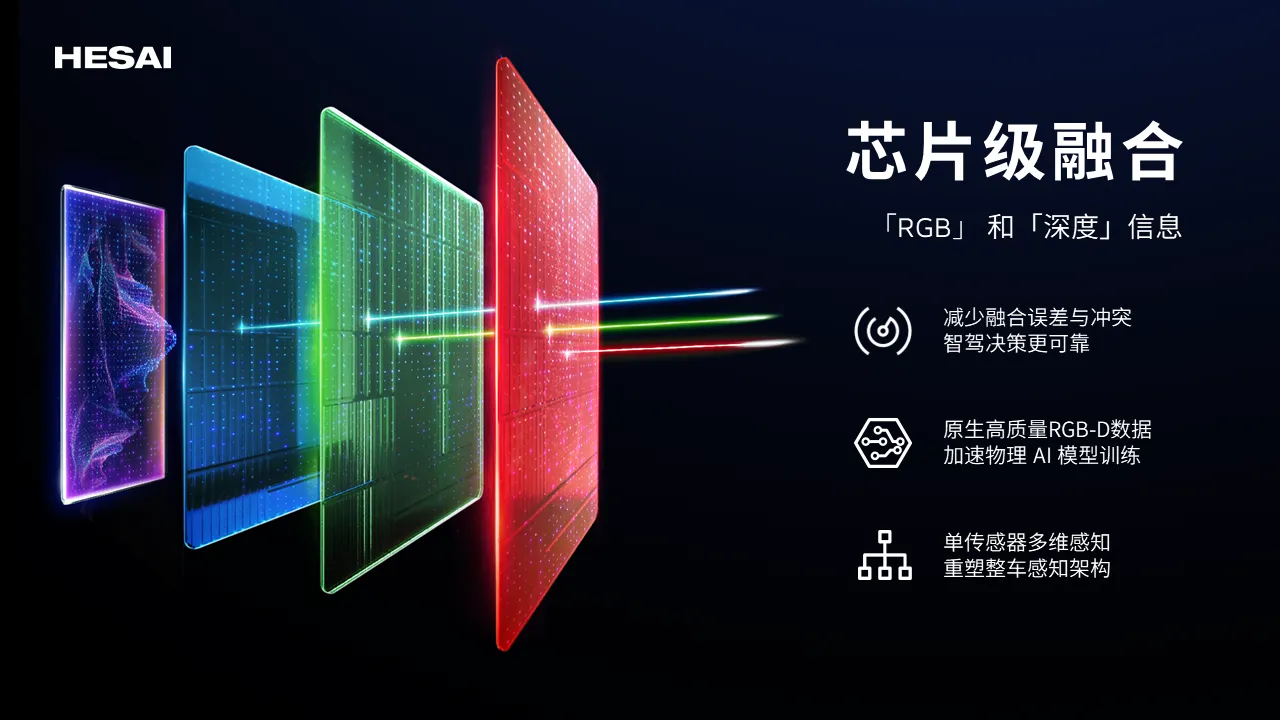
原生高质量 RGB-D 数据,加速物理 AI 模型训练
物理 AI 进入真实世界需要提升在真实环境中感知、理解和行动能力,因此高质量数据的获取与规模化生产正成为模型发展的关键挑战。NVIDIA 也指出,真实世界机器人数据存在数量有限、采集成本高、难以规模化等问题。 无论是自动驾驶、机器人还是世界模型,AI 都需要同时理解“是什么、在哪里、如何运动”,而 RGB-D 数据能够将视觉语义与三维空间信息结合,为机器建立对真实世界的空间理解提供重要基础。相关研究也表明,将 2D 图像与 3D 空间数据结合,可以提升模型在空间关系理解、可供性预测和机器人操作等任务上的表现。
传统 RGB-D 数据通常需要分别采集图像与点云,再进行时间同步、外参标定、数据配准和三维标注。多源数据的处理链路长、成本高,也容易在转换和配准过程中引入误差。随着基础模型、世界模型对真实世界训练数据的需求快速增长,这种低效的数据生产方式将成为模型训练规模化的瓶颈。
禾赛毕加索 SPAD-SoC 将彩色感光与 ToF 测距直接融合于同一颗芯片,让激光雷达输出的每一个点都原生自带 RGB 与 XYZ 信息,实现像素级时空精准对齐。无需拼接,无需反向推算,视觉与空间信息从数据产生之初就是统一的。
这意味着物理 AI 可直接获得原生 RGB-D 数据,把「不确定」变成「清晰可知」 ,让自动标注成为可能,缩短从数据采集到模型训练的链路,提升数据生产与训练效率,降低大规模训练成本,加速模型迭代。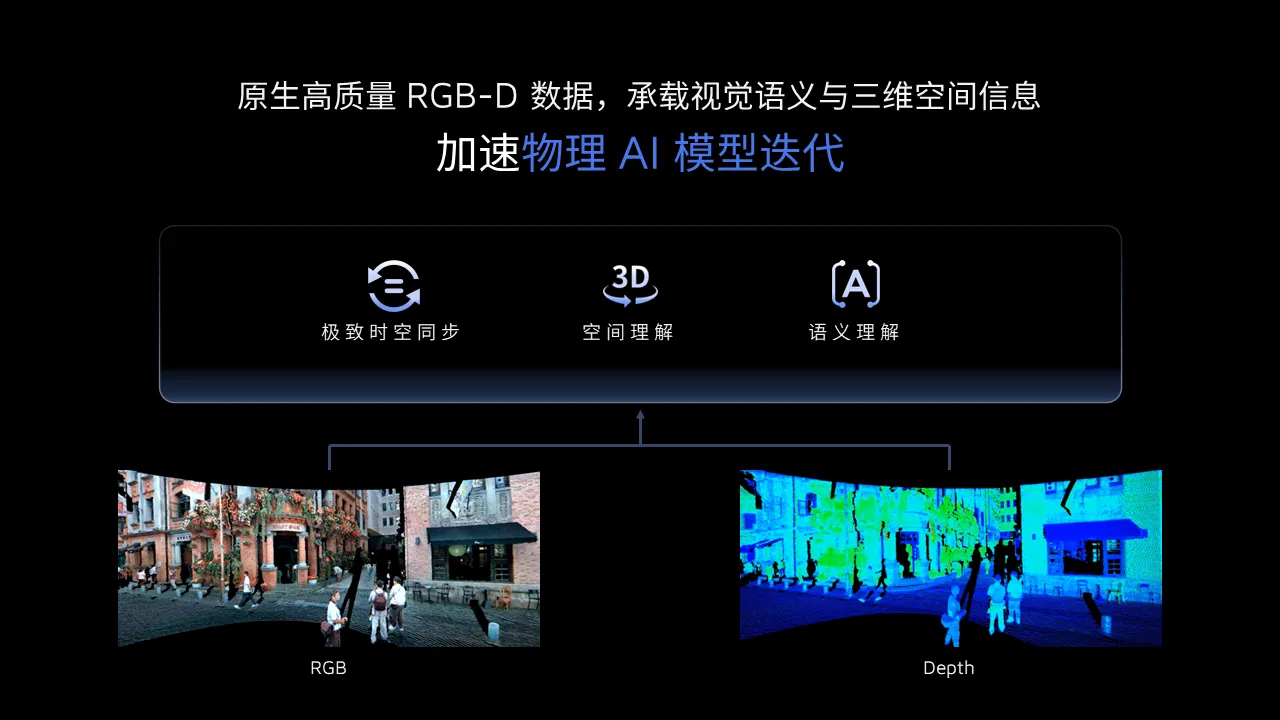
一颗超级传感器,定义物理 AI 感知新范式
过去,提升机器感知能力,往往意味着堆叠更多传感器。但摄像头、激光雷达等传感器的增加,也带来了更多硬件、线束、接口,以及时间同步、标定、数据配准和融合计算的复杂度。感知能力提升与系统复杂度、成本之间的矛盾,正成为新的行业命题。
禾赛 6D 全彩激光雷达将高精度三维感知与 RGB 信息集成于同一颗传感器,一次获取距离、位置、颜色等多维信息。随着感知架构升级,6D 激光雷达将承担部分原本由独立摄像头提供的视觉信息,减少传感器数量并缩短跨传感器融合链路,从而简化系统架构,降低硬件、算力与开发成本。
6D 激光雷达的价值,不只是“减少一颗传感器”,而是让单个传感器承载更多信息。从“多传感器融合”走向“单传感器多维感知”,6D全彩激光雷达正突破传统感知边界,成为物理AI 时代的超级传感器。
